筋電信号を用いた先行制御による低遅延パワーアシストシステムの開発
工学部 工学科 教授 辛 徳
超高齢社会における動作支援技術の需要が高まる中、従来のパワーアシストは物理センサーの検知後にモータを駆動する「後追い型」制御に依存しており、応答遅延による不快な違和感が大きな課題であった。
本研究は、筋肉の活動開始から実際の力(張力)が発生するまでに生じる生物学的な「電気機械遅延(EMD:50〜100ms)」をあえて計算資源として活用し、実際の物理的運動が始まる前にアシストを開始する「遅延を感じさせない(Perceptual Zero-latency)」画期的な制御システムの開発を目的とする。申請者独自の生体動力学モデルである「Mykinモデル」を技術的基盤とし、人間の動作に寄り添う「しなやかなアシスト」を実現することで、人機一体感のある先進的なウェルビーイング技術の確立に貢献する。
本研究は、人間が身体を動かす際に生じる生物学的遅延(EMD)を計算資源として活用し、実際の物理的運動が始まる前にアシストを開始する画期的なシステムの開発を目的とする。
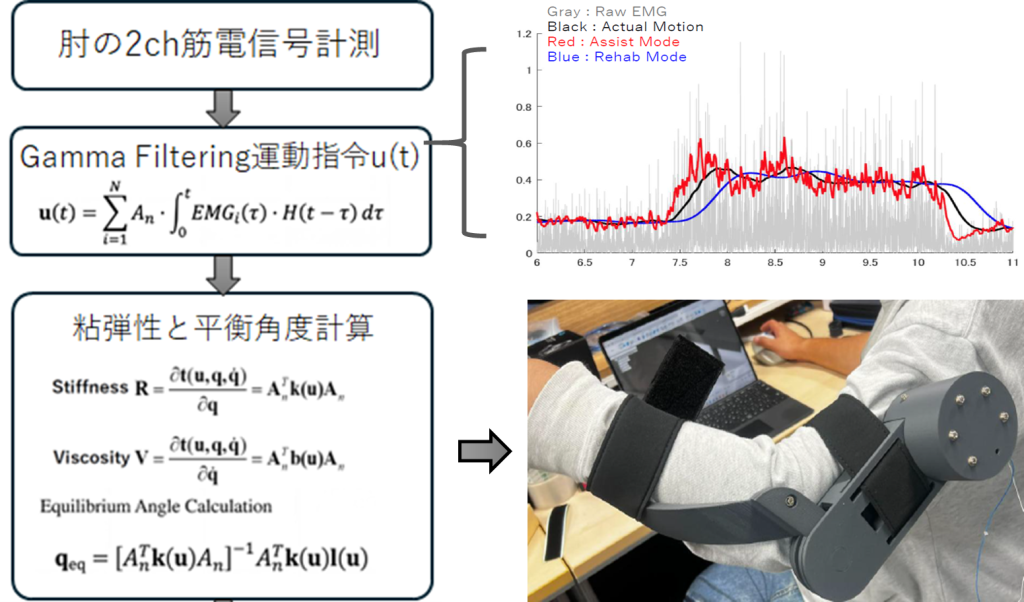
具体的には、高応答なBLDCモータを採用した肘関節の1自由度パワーアシスト実機プロトタイプを製作し、STM32マイコンを用いた2msの超高速制御サイクルを構築する。さらに、申請者独自の「Mykinモデル」を基盤に、筋肉の粘弾性変化に同期したしなやかなインピーダンス制御を統合する。平滑化性能を維持しつつ信号遅延を50msに圧縮する「Gamma Filter」を実装し、EMDとの差分から生じる約25msの先行マージンを活用して、物理的運動開始前にモータを予備駆動する先行制御を確立する。これにより、遅延を感じさせない直感的な操作感を提供する。